
三维重建(二):特征轨迹、相机注册与束调整
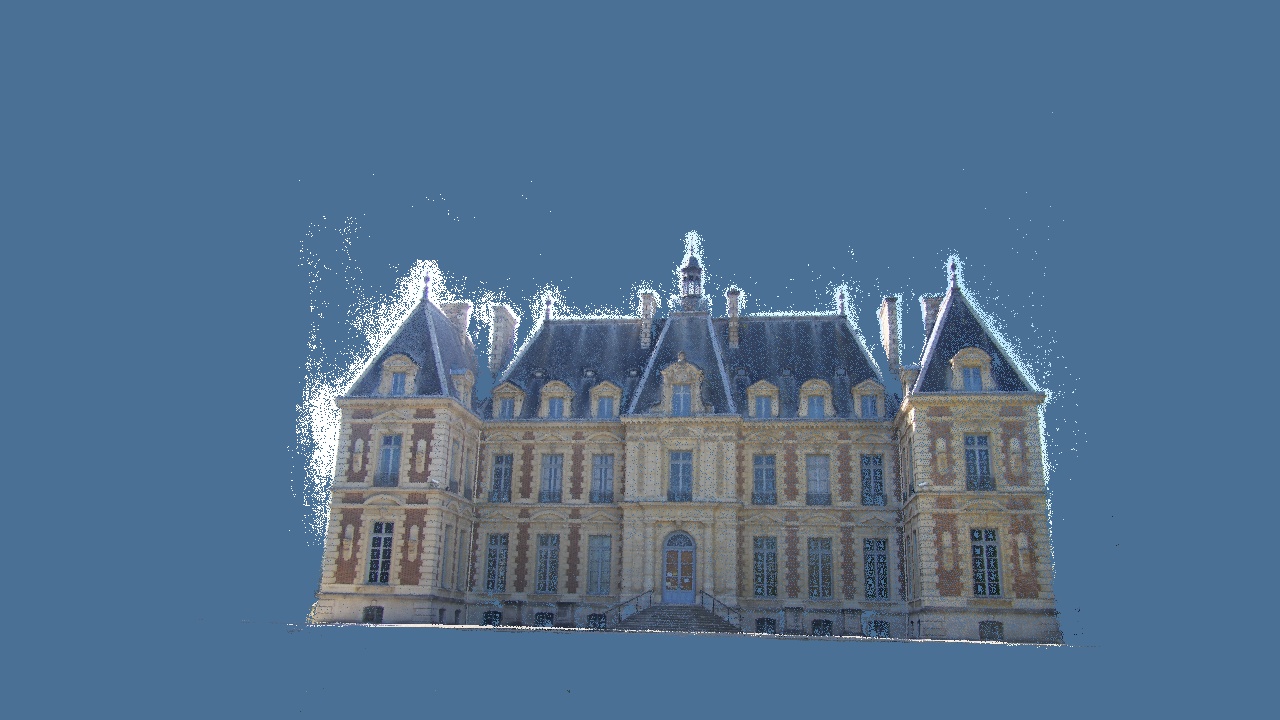
第一篇建立了相机投影、对极约束与三角化:给定相机,可以从对应点恢复三维位置;给定可靠对应,也能约束相机之间的运动。实际的 11 张城堡照片需要同时完成这两件事。局部特征提供观测关系,特征轨迹把图像对连接成场景,束调整则使相机与三维点在共同的投影模型下协调起来。
本篇沿用 \(\mathbf X_i=R_i\mathbf X+\mathbf t_i\) 的世界到相机约定。像素观测用 \(\mathbf p_{ij}\) 表示,其中 \(i\) 指相机,\(j\) 指场景点;只有被该图像实际观测到的对应才参与后面的目标函数。
1. 从局部外观建立对应
城堡的窗沿、门框和砖缝提供了许多局部结构。相机移动后,它们的位置、尺度和方向发生变化,但附近的梯度布局往往仍可辨认。SIFT(Scale-Invariant Feature Transform)在尺度空间中寻找稳定结构,估计主要方向,再用局部梯度直方图构成经典的 128 维描述子。检测位置与描述外观是两个相关但不同的步骤。
滚动到这里时加载交互图。
静态预览/加载失败时查看
在图中选中一个门框或窗沿对应,可以对照两边放大块的中心。对于第一个图像的描述子 \(\mathbf f\),记第二个图像里最近和次近的描述子距离为 \(d_1,d_2\),常见的比值检验保留
\[\frac{d_1}{d_2}<\tau\]的候选。它要求最佳候选明显优于另一个选择,而不只是“绝对距离似乎不大”。重复窗格可能让多个候选都很接近,正是这种外观歧义使比值检验有用。
本页在宽 960 的两张缩略图上各提取了 2,500 个特征,使用 \(\tau=0.8\) 得到 1,089 个候选,再用基础矩阵 RANSAC 筛出 875 个几何内点。网页只画出其中一部分。这个展示直接使用原始缩略图,未先去畸变,因此直线极线模型是一种近似筛选;正式重建应在正确相机模型下处理观测。第三篇的独立平面扫描会先去畸变,再估计标定相机的相对位姿。
几何内点仍需要结合场景判断。重复窗户可能形成自洽的误配,一整面近似平坦的立面又可能由单应关系解释。匹配数量、图像覆盖、视差和模型类型应共同决定一个图像对是否适合重建。图中的两视图特征由本系列独立计算,并非上游 SfM 的原始轨迹。
2. 特征轨迹与新相机注册
从图像对走向完整场景,需要将重复出现的同一个物理位置合并起来。例如,A 图的特征与 B 图的特征对应,B 的这个特征又与 C 图中的位置对应,就可以尝试构成一条三视图轨迹。对于第 \(j\) 个三维点,轨迹可记为
\[\mathcal T_j=\{(i,\mathbf p_{ij})\mid i\in\mathcal V_j\}.\]其中 \(\mathcal V_j\) 为观测到点 \(j\) 的图像集合。轨迹记录的是一个点在哪些图像中出现。合并时若同一轨迹在一张图中包含两个冲突位置,就需要处理错误关联,不能无条件沿匹配图传递。稳定且分布广的轨迹同时约束多台相机;集中在局部纹理或运动树叶上的大量对应,则未必具有同等价值。
当初始相机与部分三维点已经建立,新照片可以通过二维—三维对应注册到场景。PnP(Perspective-n-Point)以已有 \(\mathbf X_j\) 和新图中的 \(\mathbf p_{ij}\) 为输入,估计该图的位姿。其重投影精化可写成
\[(R_i^*,\mathbf t_i^*)= \arg\min_{R_i,\mathbf t_i} \sum_{j\in\mathcal J_i} \rho\!\left( \left\lVert\pi\!\left(K_i(R_i\mathbf X_j+\mathbf t_i)\right)-\mathbf p_{ij}\right\rVert^2 \right).\]这里 \(\mathcal J_i\) 是新图与已有结构之间的有效关联,\(\rho\) 用于减弱外点影响,\(\pi((a,b,c)^\top)=(a/c,b/c)^\top\)。实际通常先用鲁棒采样和位姿求解器获得初值,再进行非线性精化。
PnP 与第一篇的相对位姿估计具有不同输入:前者使用二维—三维对应,后者使用二维—二维对应。新图注册后,又可以与已有图像三角化更多轨迹,为后续照片提供新的三维支持。城堡上游运行先初始化了 8 个视图,再注册其余 3 张照片,期间不断三角化、筛点和优化,体现的正是这种反馈关系。
3. 共同的重投影目标
独立估计位姿和三角化只是得到一份初步场景。相机稍有偏转,会影响它看到的许多点;一个三维点的位置变化,又会影响所有观测它的图像。束调整(Bundle Adjustment,BA)将这些耦合关系放进同一个优化问题。
令 \(\mathbf c_i\) 包含相机位姿及选定的内参,预测像素为 \(\hat{\mathbf p}_{ij}=\mathcal P(\mathbf c_i,\mathbf X_j)\),残差定义为预测减观测:
\[\mathbf r_{ij}=\mathcal P(\mathbf c_i,\mathbf X_j)-\mathbf p_{ij}.\]设 \(\Omega\) 是全部有效观测的索引集合,\(\Sigma_{ij}\) 描述观测坐标的不确定性,一个常见目标为
\[\min_{\{\mathbf c_i\},\{\mathbf X_j\}} \frac12\sum_{(i,j)\in\Omega} \rho\!\left(\mathbf r_{ij}^\top\Sigma_{ij}^{-1}\mathbf r_{ij}\right).\]当 \(\Sigma_{ij}=I\) 且 \(\rho(s)=s\) 时,它就是所有二维重投影距离平方的和。协方差给不同方向和精度的观测设置合理权重;鲁棒损失则降低少数巨大残差对结果的支配。两者的作用应分别理解。
对于城堡门框,一个错误相机可以迫使很多点一起迁就;联合优化能利用其他照片对这些点的观测纠正这种补偿。若误配恰好形成结构化的错误模型,鲁棒损失却未必能识别它,因此 BA 仍依赖前面的几何验证和轨迹管理。
推导:高斯观测、白化残差与鲁棒损失
若观测误差独立服从零均值高斯分布,其似然包含
\[p(\mathbf p_{ij}\mid\mathbf c_i,\mathbf X_j) \propto \exp\!\left(-\frac12\mathbf r_{ij}^\top\Sigma_{ij}^{-1}\mathbf r_{ij}\right).\]取所有观测似然的负对数,并将协方差视为已知常量,就得到加权最小二乘。若 \(L_{ij}^\top L_{ij}=\Sigma_{ij}^{-1}\),白化残差为 \(\bar{\mathbf r}_{ij}=L_{ij}\mathbf r_{ij}\),其欧氏范数平方正好等于上述马氏距离平方。
高斯模型没有解释粗大误配,因此常进一步采用鲁棒损失。Huber 损失对平方范数 \(s\) 的一种写法为
\[\rho_\delta(s)= \begin{cases} s,&s\le\delta^2,\\ 2\delta\sqrt{s}-\delta^2,&s>\delta^2. \end{cases}\]小残差仍按平方距离计,大残差的影响增长得较慢。阈值 \(\delta\) 应与白化后的误差尺度对应;它并不是一个与坐标单位无关的通用常数。
4. 从非线性目标到局部更新
投影中有深度除法,旋转也受正交约束,因而 BA 不能一次线性求完。将全部待优化变量局部参数化为 \(\boldsymbol\theta\),在当前估计附近,堆叠残差满足
\[\mathbf r(\boldsymbol\theta\boxplus\Delta) \approx\mathbf r(\boldsymbol\theta)+J\Delta.\]\(J\) 是雅可比,\(\boxplus\) 表示在合适的参数空间中施加增量;对旋转不能简单地任意修改矩阵元素。固定当前局部权重矩阵 \(W\) 后,可通过阻尼正规方程求一次候选更新:
\[(J^\top WJ+\lambda D)\Delta=-J^\top W\mathbf r.\]\(D\) 是适当的正对角缩放,\(\lambda\) 控制阻尼。求解器用真实目标判断这一步是否可信,并调整允许的步长。上式是局部加权近似,不表示鲁棒目标的所有二阶细节都由一个固定 \(W\) 完整描述;Levenberg–Marquardt 和信赖域方法正是在这类局部模型上控制更新。
推导:透视投影与位姿扰动的雅可比
先忽略畸变,令相机点 \(\mathbf X_i=(X_c,Y_c,Z_c)^\top\)。像素对相机坐标的导数为
\[J_{\rm proj}= \begin{pmatrix} f_x/Z_c&0&-f_xX_c/Z_c^2\\ 0&f_y/Z_c&-f_yY_c/Z_c^2 \end{pmatrix}.\]因此残差对世界点的导数为 \(J_{\mathbf X}=J_{\rm proj}R_i\)。
对于位姿,选用作用在完整世界到相机变换左侧的小刚体扰动,增量顺序为 \((\delta\mathbf v,\delta\boldsymbol\omega)\)。一阶近似给出
\[\mathbf X_i' \approx (I+[\delta\boldsymbol\omega]_\times)\mathbf X_i+\delta\mathbf v = \mathbf X_i+\delta\mathbf v-[\mathbf X_i]_\times\delta\boldsymbol\omega.\]于是
\[J_{\rm pose}= J_{\rm proj} \begin{bmatrix}I&-[\mathbf X_i]_\times\end{bmatrix}.\]这里 \(\delta\mathbf v\) 是左侧刚体扰动的平移分量,不能与只对原始 \(\mathbf t_i\) 相加的另一种参数化混用。若选择右侧扰动或不同增量顺序,雅可比也随之改变。
内参、畸变和残差白化通过链式法则继续连接到这些导数。本段只给出理想针孔模型下的几何部分;它也是检验实现中变换方向和符号是否一致的一个基准。
滚动到这里时加载交互图。
静态预览/加载失败时查看
实验中蓝点是固定的含噪观测,橙色十字是当前模型的投影,线段表示残差。四台针孔相机观测 18 个点,共有 72 条二维观测;焦距和前两台相机位姿固定,优化另外两台的旋转、平移与所有三维点。观测的每个像素分量加入了标准差 0.4 的高斯噪声。
滑块改变从同一初值出发的最大函数评估预算,显示真实求解快照。全局误差从约 12.51 像素降到 0.38 像素,所用统计量是
\[{\rm RMS}= \sqrt{\frac1{\lvert\Omega\rvert} \sum_{(i,j)\in\Omega}\lVert\mathbf r_{ij}\rVert^2}.\]它是每条观测二维距离的均方根,不是每个坐标分量的 RMS,也不是求解器的总 cost。实验采用 SciPy 的信赖域最小二乘,展示的是联合优化的机制,不是城堡 BA 的原始历史,也不是 Levenberg–Marquardt 的逐步运行录像。
5. 利用稀疏结构求解束调整
场景里虽然有许多未知量,一条重投影观测只关联一个点、相应的相机及可能共享的内参,不会同时依赖所有三维点。将变量分成相机增量 \(\Delta_c\) 和点增量 \(\Delta_x\),局部系统可写成
\[\begin{pmatrix}U&B\\B^\top&V\end{pmatrix} \begin{pmatrix}\Delta_c\\\Delta_x\end{pmatrix} = \begin{pmatrix}\mathbf b_c\\\mathbf b_x\end{pmatrix}.\]如果没有点与点之间的额外先验,\(V\) 由各点的小块组成,易于分别求解。消去点增量,便得到相机的约化系统
\[(U-BV^{-1}B^\top)\Delta_c =\mathbf b_c-BV^{-1}\mathbf b_x.\]括号中的矩阵称为 Schur 补。求出相机增量后再回代三维点,使计算集中在较小的相机系统上,同时保留两类变量的联合影响。
推导:Schur 消元与三维点的回代
分块系统的第二行给出
\[B^\top\Delta_c+V\Delta_x=\mathbf b_x, \qquad \Delta_x=V^{-1}(\mathbf b_x-B^\top\Delta_c).\]把它代入第一行 \(U\Delta_c+B\Delta_x=\mathbf b_c\),整理后得到正文中的约化系统。实际实现通过解小型线性系统施加 \(V^{-1}\),通常不显式构造整个逆矩阵。
共享内参可包含在相机一侧,位置或其他先验会增加残差块。若模型直接耦合不同三维点,\(V\) 的简单块对角结构也会改变。固定规范自由度和适当阻尼,是使局部系统可稳定求解的重要条件。
这种结构也解释了局部与全局 BA 的分工。新照片加入时,只调整附近相机与点能够减少成本;随后在更大场景上优化,则能协调更广的误差传播。城堡运行中的多次 BA 与筛点不是重复执行同一件事,而是在观测集合和参数可信程度不断变化时重新协调几何。
6. 坐标自由度与实际误差
仅凭投影,整体平移、旋转和统一尺度无法由图像决定。对一个已标定场景,任取正尺度 \(s\)、旋转 \(Q\) 和平移 \(\mathbf a\),都可以将世界点变为 \(\mathbf X_j'=sQ\mathbf X_j+\mathbf a\),再同步修改相机,使所有图像位置保持不变。这七个自由度称为相似变换的规范自由度。
推导:相似变换下投影不变及其约束方式
取
\[R_i'=R_iQ^\top, \qquad \mathbf t_i'=s\mathbf t_i-R_iQ^\top\mathbf a.\]则
\[R_i'\mathbf X_j'+\mathbf t_i' =s(R_i\mathbf X_j+\mathbf t_i),\]而透视投影满足 \(\pi(s\mathbf y)=\pi(\mathbf y)\),因此重投影不变。需要固定参考位姿并约束尺度,或使用已知长度、控制点和其他先验,才能消除对应的自由度。只固定一台相机位姿,通常仍留下全局尺度。
本页实验固定两台相机的完整位姿,给出了已知基线,是便于观察的较强约束;真实系统不一定采取同样的固定方式。未知内参或退化运动还可能引入更多不确定性,不能只靠计数七个规范自由度判断问题一定良定。
内参也需要按观测条件逐步处理。焦距、深度和畸变可能相互补偿;把全部参数过早放开,优化器可能用不合理标定迁就错误结构。共享同一镜头模型有助于增加约束,但变焦或其他明显标定变化又可能需要分组。保留覆盖广、具有足够三角化角度的观测,有助于区分这些影响。
上游城堡日志中的一次初始化 BA 使用 8 张图、16,759 条轨迹与 55,578 条重投影观测,cost 从约 52,361 降到 12,532,随后报告平均重投影误差约 0.47 像素;后续注册、优化和筛选结束后,保留观测的平均误差约为 0.44 像素。平均距离、上面实验的 RMS 和总 cost 是不同统计量,不能直接互换。它们也只说明已建模型对观测的拟合程度,不能单独证明整座城堡的三维精度。
7. 向稠密重建传递几何
SfM 结束后,图像、对应标定和位姿已经处于共同坐标体系,稀疏结构还能帮助选择邻图与估计深度范围。交接时必须保留这些关系:只有一个不含相机的 PLY 点云,通常不足以直接启动 MVS;去畸变后的图像若再缩放或裁剪,也需要匹配的新内参。
至此,稀疏阶段将局部外观连接成共同的几何解释。接下来可以固定相机,将某个像素沿视线的位置作为未知量。第三篇会沿着这一步,从平面诱导单应推到真实图像中的匹配代价,再走向多视图一致性与融合。
记号与参考。\(\Omega\) 为有效图像观测集合,\(\mathbf r_{ij}\) 为预测减观测的二维残差,\(\Sigma_{ij}\) 为观测协方差,\(\rho\) 为鲁棒损失,\(J\) 为局部雅可比。特征的构造可参考 SIFT 原始论文;SfM 的组织方式可参考 Structure-from-Motion Revisited。优化器与 Schur 求解器的实现细节见 Ceres 教程和线性求解文档。
数据与复现说明。城堡照片和实际运行日志来自固定版本的 OpenMVS 示例,其授权原文随资源保留。两视图特征匹配和四相机合成 BA 快照由处理脚本独立生成,后者不含真实城堡的相机或优化历史。运行 python scripts/prepare_reconstruction.py 可重新生成这些教学数据,需要 NumPy、SciPy、OpenCV 与 Pillow。
AI feedback
AnonymousLoading AI feedback…